APPLICATIONS / 应用场景
理解场景,
才能理解运动。
相同的控制算法,在不同机械结构与工作条件下有不同的工程重点。我们从真实场景出发,寻找合适的驱动与集成路径。
 01
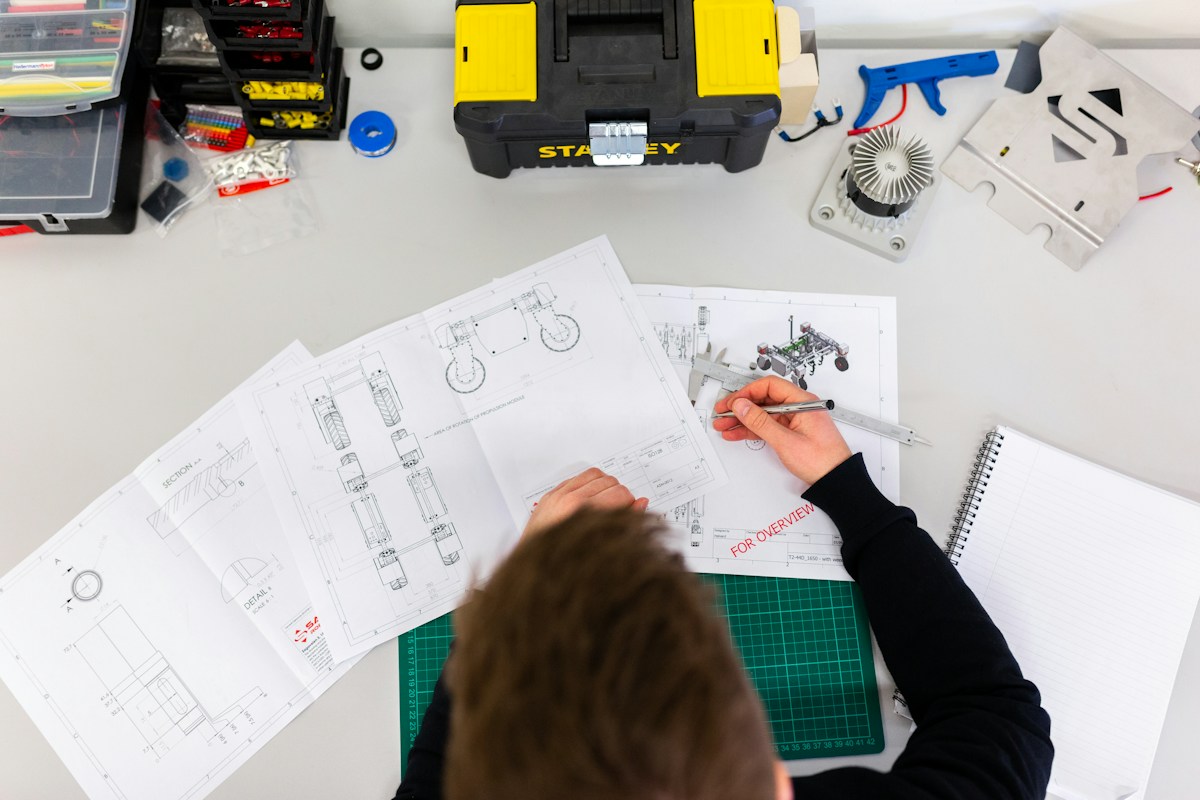
01 / ROBOTICS
机器人与关节
面向关节模组、夹爪及轻量执行机构,关注力矩交互、位置可信度与紧凑空间中的热管理。
关节空间、反馈链路与机械传动需要同时讨论。尤其在重力负载或人机交互场景中,应先定义失联与掉电行为,再规划控制模式与集成方式。
- 输入条件
- 电机与减速器、关节包络、供电、反馈安装条件。
- 评估重点
- 输出侧目标、摩擦与回差、峰值工况与热路径。
- 协作起点
- 提供一个代表关节和典型运动过程,明确验证边界。
 02
02 / AUTOMATION
自动化与运动设备
面向定位平台、传送机构及设备执行轴,关注重复动作、负载变化、通信集成与现场调试。
单轴的响应需要与整机节拍相匹配。围绕机械行程、启停频率、外部限位、主控制器接口与故障恢复,梳理设备级的控制需求。
- 输入条件
- 行程与负载、运行节拍、主控制器与现场布线。
- 评估重点
- 位置和速度指标、加减速边界、总线容量与异常停机。
- 协作起点
- 整理正常循环与异常工况,建立可重复的验收流程。
0303 / RESEARCH
研发与实验平台
面向控制算法实验、电机评估及教学研究,关注测量入口、参数透明度与实验可重复性。
实验平台需要看见系统内部。把参考仪器、波形采集、参数导出和版本管理融入实验流程,让每次调整都能与具体工况对应。
- 输入条件
- 代表电机、参考传感器、实验供电与安全边界。
- 评估重点
- 可观测信号、采样同步、参数约定及日志完整性。
- 协作起点
- 从一个最小可重复实验开始,逐步扩展变量与工况。
LET’S BUILD WHAT MOVES NEXT