MOTION, MADE PRECISE.

精于控制,
动见未来。

从电机驱动到机器人关节,
让每一个运动想法,走向扎实的工程实现。

PINDOU / ENGINEERING IN MOTION向下探索
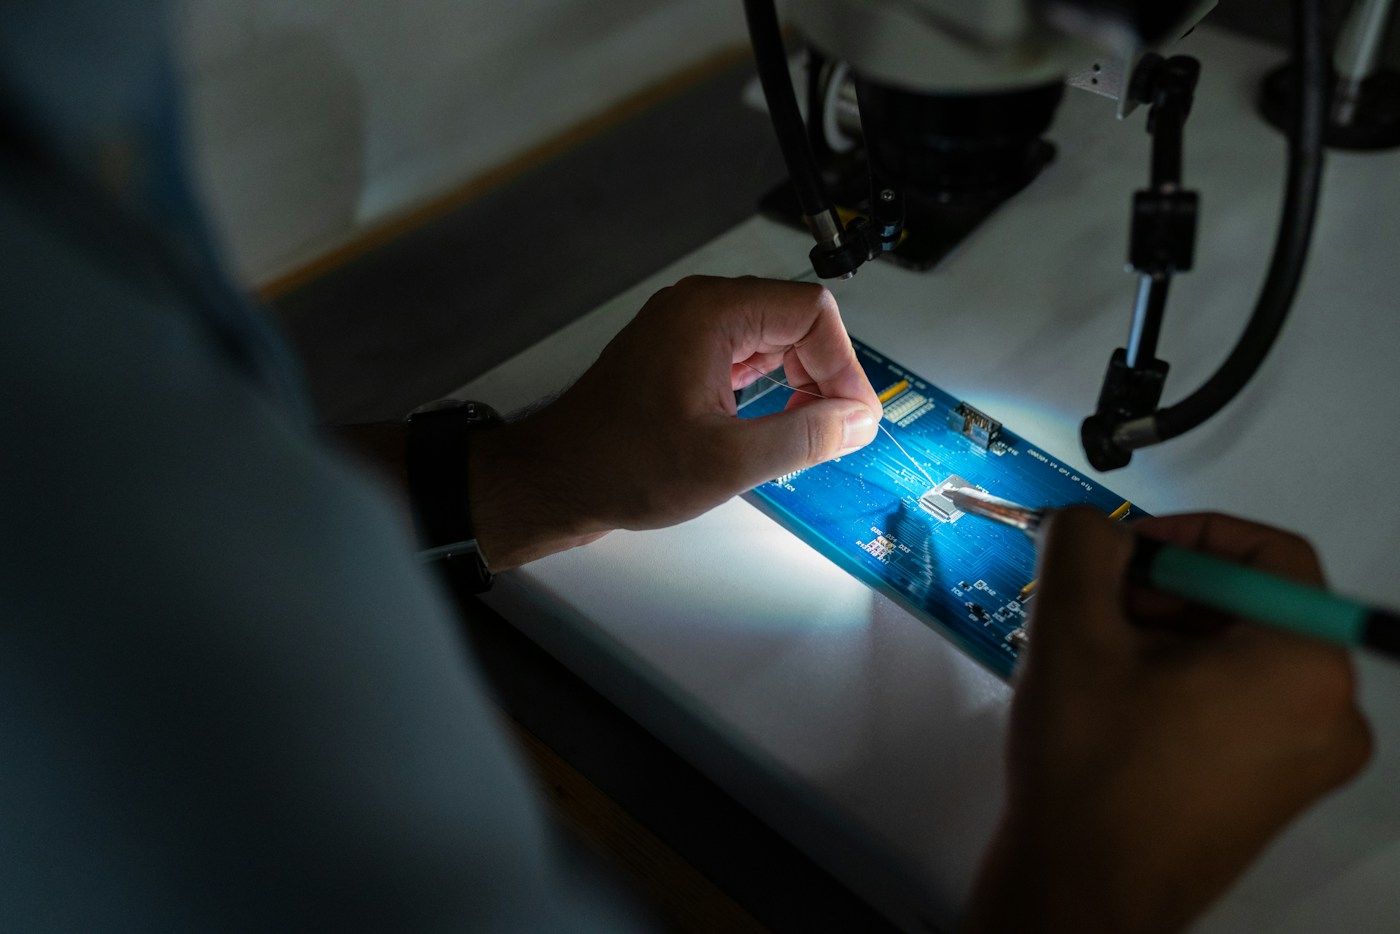
显微镜下进行电路板焊接与电子工程调试的场景
THE DETAILS MAKE
THE DIFFERENCE.
电机控制 · 伺服驱动 · 系统集成
专注运动控制的每个环节FOC 电机控制精密伺服机器人关节软硬件协同

01 / OUR FOCUS

把控制做细,
把系统做稳。

我们关注驱动器与真实设备之间的每个连接点。以电机控制为起点,沿着硬件、算法、反馈与通信,探索面向应用的运动系统。

认识拼豆科技
01

从系统出发

将电机、反馈、供电、结构与负载放在同一张系统图中,找到真正影响运动表现的约束。

02

用验证收敛

把“精度”和“响应”拆成可测试的目标,在明确工况下讨论结果,让每次迭代有据可循。

03

为集成而设计

关注接口、调试、故障恢复和版本兼容,让控制能力融入完整设备的工作流程。

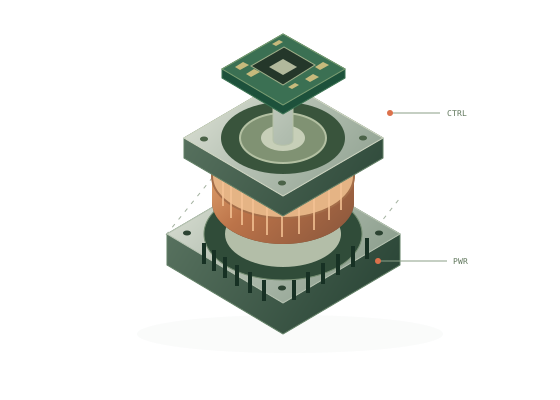
电机驱动与反馈的分层架构概念示意
POWER × CONTROL
从功率到反馈,构建完整闭环

03 / ENGINEERING APPROACH

性能背后,
是完整的工程链路。

控制算法的表现,来自采样、时序、功率级与反馈的协同。我们从系统约束出发,把可靠性落实到每个接口与验证环节。

  • 控制与功率协同设计
  • 明确的状态与故障语义
  • 可追溯的测试与版本管理
走进技术细节

04 / BUILT AROUND THE APPLICATION

让技术走进场景,
让运动回应需求。

05 / ENGINEERING NOTES

关于运动,持续思考。

浏览技术内容

CONTROL / 控制基础

从电流到位置,理解伺服的三层闭环

把控制目标与反馈、时序和执行边界放在一起。

阅读文章

SENSING / 反馈设计

编码器之后,还有完整的反馈链路

从角度可信度、坐标约定到故障检测。

阅读文章

VALIDATION / 工程验证

让每个性能指标,都有自己的测试条件

关于电流、温升和响应,如何提出可验证的问题。

阅读文章

LET’S BUILD WHAT MOVES NEXT

下一段运动,
从一次深入沟通开始。

开启项目讨论